Entrega rápida
Condiciones de descuento para empresas
Hasta un 10% de descuento para alumnos, estudiantes e instituciones educativas
En toda Europa: Envío asegurado desde 4,90
Entrega rápida
Condiciones de descuento para empresas
Hasta un 10% de descuento para alumnos, estudiantes y centros de enseñanza
Envíos dentro de Europa a partir de 4,90 €.

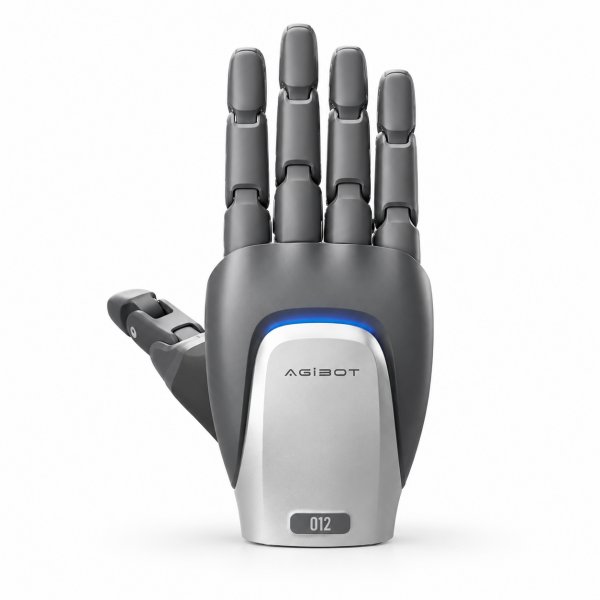
Agibot OmniHand Pro 2025 Links/Rechts

14.815,00 € *
Contenido: 1 Stück

incl. IVA más gastos de envío

Plazo de entrega: 1-3 días laborables

Somos conocidos por

  • 19 Freiheitsgrade für differenzierte Fingerbewegungen
  • Taktile 3D-Kraftmessung an den Fingerspitzen
  • 10 kg Fünf-Finger-Greifkraft bei 0,4 mm typischer Wiederholgenauigkeit

Versión:

    Amazon PayApple Payeps-ÜberweisungGoogle PayiDEALKlarnaMasterCardPayPalVISA
    • F27211522
    • 1,50 kg
    • 30 cm x 20 cm x 12 cm (L x A x A)
    14.815,00 € * Agibot OmniHand Pro 2025 Links/Rechts
    OmniHand Pro 2025 - taktile Roboterhand mit 19 Freiheitsgraden Der OmniHand Pro 2025 ist eine robotische Hand mit 12 aktiv angetriebenen Freiheitsgraden (DoA), insgesamt 19 Freiheitsgraden (DoF) und integrierter taktiler Kraftsensorik. Mit einer typischen minimalen Öffnungs-/Schließzeit von 0,7 s, einer typischen Wiederholgenauigkeit der Fingerspitzenposition von 0,4 mm und einer Fünf-Finger-Greifkraft von 10 kg eignet sich das System für anspruchsvolle Greif-, Manipulations- und... más

    OmniHand Pro 2025 - taktile Roboterhand mit 19 Freiheitsgraden

    Der OmniHand Pro 2025 ist eine robotische Hand mit 12 aktiv angetriebenen Freiheitsgraden (DoA), insgesamt 19 Freiheitsgraden (DoF) und integrierter taktiler Kraftsensorik. Mit einer typischen minimalen Öffnungs-/Schließzeit von 0,7 s, einer typischen Wiederholgenauigkeit der Fingerspitzenposition von 0,4 mm und einer Fünf-Finger-Greifkraft von 10 kg eignet sich das System für anspruchsvolle Greif-, Manipulations- und Robotikanwendungen.

    Highlights

    • 12 aktive Freiheitsgrade (DoA) und 19 Freiheitsgrade (DoF)
    • Fünf-Finger-Greifkraft: 10 kg
    • Typische minimale Öffnungs-/Schließzeit: 0,7 s
    • Typische Wiederholgenauigkeit der Fingerspitzenposition: 0,4 mm
    • 3D-Kraftmessung an den Fingerspitzen und 1D-Kraftmessung in der Handfläche
    • CAN-FD-Kommunikation und Unterstützung für OTA-Updates
    • Betriebstemperaturbereich von -20 bis 50 °C

    Typische Einsatzbereiche

    • Humanoide Robotik und Manipulationssysteme
    • Greif- und Handhabungsaufgaben mit taktilem Feedback
    • Forschung, Entwicklung und Ausbildung im Bereich Robotik
    • Experimentelle Anwendungen mit fein abgestimmten Fingerbewegungen

    Technische Daten

    MerkmalWert
    Gewicht ≤810 g
    Abmessungen 207 x 98 x 56 mm
    Aktive Freiheitsgrade (DoA) 12
    Freiheitsgrade (DoF) 19
    Min. Öffnungs-/Schließzeit (typ.) 0,7 s
    Wiederholgenauigkeit Fingerspitzenposition (typ.) 0,4 mm
    Lastkapazität / Greifkraft Fünf-Finger-Greifkraft: 10 kg
    Betriebsspannung 12-24 V
    Kommunikation CAN-FD
    Betriebstemperatur -20 bis 50 °C
    Online-Upgrade OTA-Updates unterstützt
    Kraftmessung 3D-Kraft an den Fingerspitzen; 1D-Kraft in der Handfläche
    Sensorauflösung 0,1 N
    Messbereich 0-50 N
    Max. schadlos aufnehmbare Kraft 1000 N

    Gelenkwinkelbereiche

    FingerGelenkBewegungMin.Max.
    Zeigefinger DIP Flexion/Extension 0° 226°
    PIP Flexion/Extension 0° 157°
    MCP Flexion/Extension 0° 76°
    ABAD Abduktion/Adduktion 0° 14°
    Mittelfinger DIP Flexion/Extension 0° 227°
    PIP Flexion/Extension 0° 159°
    MCP Flexion/Extension 0° 77°
    ABAD Abduktion/Adduktion 0° 14°
    Ring- / kleiner Finger DIP Flexion/Extension 0° 228°
    PIP Flexion/Extension 0° 159°
    MCP Flexion/Extension 0° 85°
    ABAD Abduktion/Adduktion 0° 0°
    Daumen DIP Flexion/Extension 40° 172°
    PIP Flexion/Extension 40° 112°
    MCP Flexion/Extension 40° 77°
    ABAD Abduktion/Adduktion 0° 54°
    ROLL Rotation 0° 42°

    Hinweise zu den technischen Angaben

    Die angegebenen Parameter können in praktischen Anwendungen je nach Einsatzszenario und Modellkonfiguration abweichen. Maßgeblich sind die tatsächlichen Produktspezifikationen.

    Das Produktdesign kann im Zuge zukünftiger Upgrades angepasst werden. Maßgeblich ist das zum Kaufzeitpunkt gelieferte Produkt.

    Más enlaces a "Agibot OmniHand Pro 2025 Links/Rechts"
    Lee, escribe y discute críticas...Mehr zu den Bewertungen
    Opiniones de los clientes sobre "Agibot OmniHand Pro 2025 Links/Rechts"
    Escribe una valoración
    Las reseñas se activarán tras la verificación.
    Introduce la cadena en el campo de texto de abajo.

    Los campos marcados con * son obligatorios.

    Visto por última vez